
Strona główna » dom »
Ciekawostki o robotach sprzątających
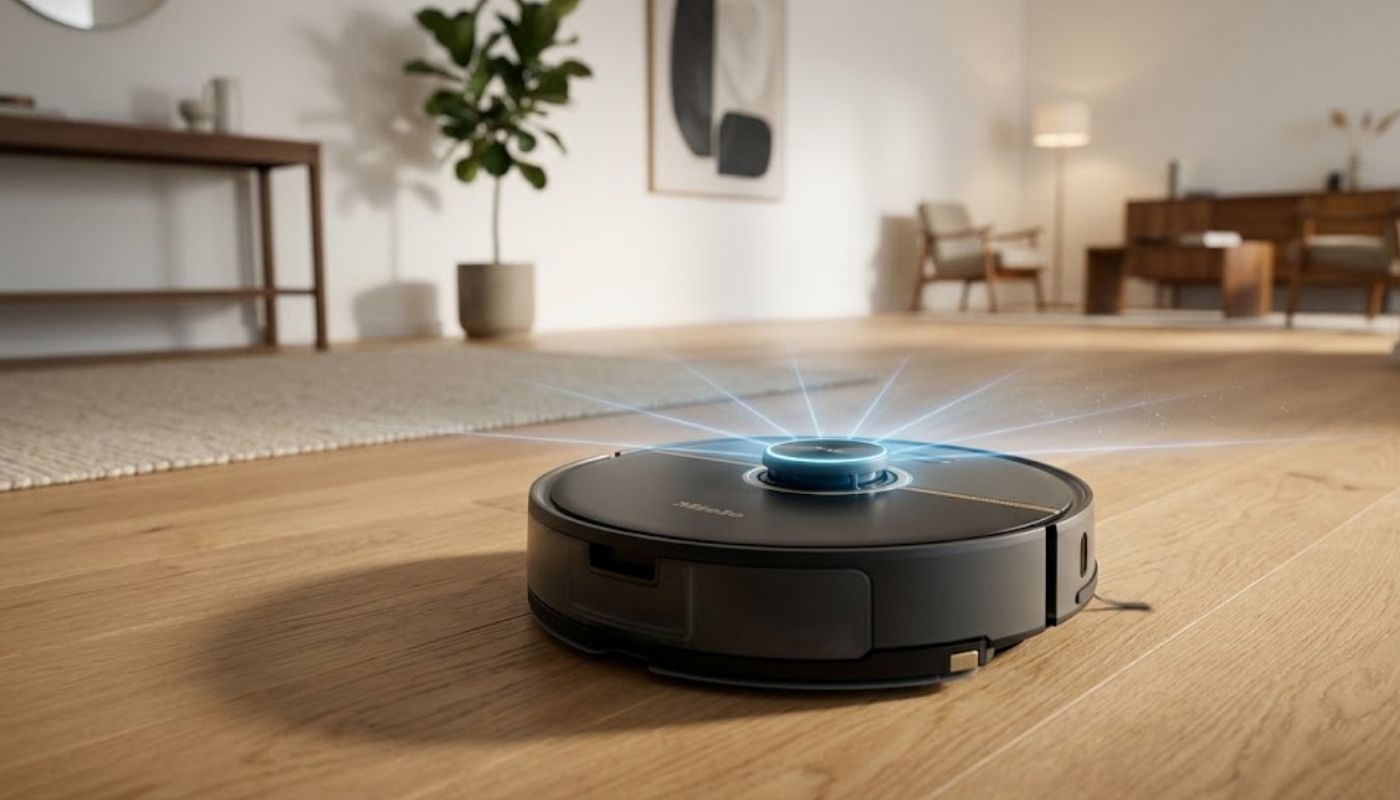
Robot sprzątający to autonomiczna platforma mobilna, która łączy technologię jednoczesnej lokalizacji i mapowania (SLAM) z miniaturowym układem podciśnieniowym zasilanym silnikiem bezszczotkowym BLDC. Zdolność do precyzyjnego omijania przeszkód i optymalizacji trasy wynika z fuzji danych z sensorów optycznych, laserowych dalmierzy dToF oraz układów odometrii kół.
14 ciekawostek o robotach sprzątających
- Pierwowzór Electrolux Trilobite z 1996 roku
W 1996 roku firma Electrolux zaprezentowała model Trilobite - pierwszego komercyjnego robota sprzątającego, który do wykrywania ścian i przeszkód wykorzystywał sonar oparty na ultradźwiękach. - LDS LiDAR i pomiar czasu przelotu dToF
Kopułka laserowa obraca się z prędkością 300-600 RPM, wysyłając tysiące impulsów świetlnych na sekundę, co pozwala wyliczyć odległość od ścian z dokładnością do kilku milimetrów metodą czasu przelotu fotonu (dToF). - Algorytm SLAM z laboratorium MIT
Matematyczne podstawy nawigacji Roomby wywodzą się z algorytmu SLAM rozwijanego na uczelni MIT do celów eksploracji kosmicznej i mapowania nieznanych środowisk przez łaziki. - Szczotki przeciwbieżne z patentem iRobot
Wykorzystanie dwóch gumowych rolek obracających się w przeciwnych kierunkach z różną prędkością obwodową pozwala mechanicznie podrywać brud bez utraty siły ssania na dywanach. - Czujniki uskokowe na podczerwień (Cliff Sensors)
W podwoziu robota pracuje od 4 do 6 emiterów podczerwieni ze stałym pomiarem odbicia; gdy wiązka nie wraca do fotodiody, sterownik w ułamku sekundy blokuje napęd, chroniąc sprzęt przed spadkiem ze schodów. - Marketingowy mit ciśnienia w paskalach (Pa)
Wartość rzędu 8000 Pa oznacza wyłącznie statyczne podciśnienie przy całkowicie zablokowanym wlocie, podczas gdy rzeczywista skuteczność zbierania piasku zależy od przepływu powietrza (CFM) i pracy szczotek. - Czujnik piezoelektryczny wykrywający brud
Za szczotką główną umieszcza się akustyczny sensor piezo, który rejestruje uderzenia twardych drobinek kurzu i ziaren piasku o ściankę przewodu, wymuszając na procesorze powtórzenie przejazdu. - Ogniwa litowo-jonowe 18650 i zarządzanie BMS
Bateria robota składa się z pakietu 4 lub 8 ogniw litowo-jonowych połączonych z układem BMS, który równoważy napięcia na sekcjach i zapobiega głębokiemu rozładowaniu poniżej progu 3,0 V na ogniwo. - Filtracja HEPA i zjawisko zaczopowania porów
Filtry harmonijkowe z włókniny ePTFE zatrzymują 99,97% cząstek o wielkości 0,3 mikrona, jednak ich mycie pod bieżącą wodą bez dokładnego wysuszenia prowadzi do trwałego zablokowania przepływu powietrza. - Odometria kół i enkoder optyczny
Nawet przy braku sygnału z kamer robot określa swoją pozycję w przestrzeni dzięki tarczom impulsowym w piastach kół, które zliczają każdy mikroruch i obrót osi napędowej. - Ruchome zawieszenie i pokonywanie progów
Sprężynowe wahacze o skoku do 20 mm połączone z oponami z gumy termoplastycznej (TPR) umożliwiają pokonywanie listew podłogowych i wspinanie się na krawędzie grubych dywanów. - Mopowanie wibracyjne z częstotliwością soniczną
Moduły mopujące generują drgania o częstotliwości do 3000 ruchów na minutę, co w połączeniu z dociskiem mechanicznym naśladuje siłę tarcia ręcznego zmywania podłogi. - Stacje dokujące z podciśnieniem Venturiego
Automatyczne opróżnianie zbiornika wykorzystuje silnik o mocy 1000 W w stacji bazowej, który w kilkanaście sekund wytwarza gwałtowny strumień powietrza wysysający zawartość przez dolny zawór zwrotny. - Rozpoznawanie przeszkód przez sieci neuronowe AI
Kamery stereoskopowe RGB współpracują z koprocesorem NPU, który porównuje obraz kabli, skarpet i nieczystości domowych z bazą setek tysięcy próbek w czasie rzeczywistym.
Robot sprzątający pytania
Kto i kiedy stworzył pierwszego automatycznego robota odkurzającego?
Pierwszego autonomicznego robota odkurzającego o nazwie Trilobite zaprezentowała szwedzka marka Electrolux w 1996 roku. Masowy rynek zrewolucjonizowała jednak firma iRobot w 2002 roku, wprowadzając model Roomba wyposażony w zaawansowane algorytmy omijania przeszkód.
Czym różni się nawigacja laserowa LiDAR od nawigacji optycznej vSLAM w robocie sprzątającym?
Czujnik laser LiDAR (kopułka LDS) skanuje przestrzeń wiązką światła w 360 stopniach i działa bezbłędnie w całkowitej ciemności z dokładnością do kilku milimetrów. Nawigacja optyczna kamera vSLAM wymaga oświetlenia w pomieszczeniu i analizuje punkty orientacyjne na suficie lub ścianach, przez co gubi pozycję po zgaszeniu światła.
Jak bezpiecznie usunąć nawinięte włosy i sierść ze szczotki głównej oraz łożysk robota?
Wyjmij wałek, zdemontuj boczne łożysko toczne i przetnij zaplątane pasma nożykiem z haczykiem wzdłuż fabrycznych rowków prowadzących. Oczyszczenie osi z włosów raz na 14 dni chroni silnik napędowy przed przeciążeniem i przegrzaniem przekładni zębatej.
Dlaczego nie wolno wlewać tradycyjnych płynów do podłóg do zbiornika z wodą w robocie mopującym?
Gęste detergenty i mydła tworzą lepką pianę oraz osad, który zatyka mikroskopijne dysze perystaltyczne i pompę dozującą płyn na mop. Bezpieczne są wyłącznie dedykowane płyny niskopieniące o neutralnym pH lub czysta, przefiltrowana woda.
Jak odkamienić i zdezynfekować układ mopujący w robocie sprzątającym domowym sposobem?
Wlej do zbiornika roztwór przygotowany z 1 łyżeczki substancji kwas cytrynowy na 200 ml ciepłej wody i uruchom mopowanie małej strefy przez 5 minut. Kwas rozpuszcza kamień wapienny blokujący przewody, a po zabiegu należy przepłukać układ czystą wodą, aby zabezpieczyć uszczelki silikonowe.
Dlaczego robot sprzątający gubi mapę mieszkania lub jeździ chaotycznie w kółko?
Główną przyczyną jest zabrudzone okienko lasera LDS, kurz na dolnych czujnikach wysokości (tzw. czujnik uskoków) lub przestawienie bazy ładującej w trakcie pracy. Przetarcie sensorów suchą ściereczką z mikrofibry oraz zapewnienie 50 cm wolnej przestrzeni po bokach stacji dokującej przywraca stabilną orientację w przestrzeni.
Jak często należy myć i wymieniać filtr HEPA w pojemniku na kurz?
Filtr HEPA E11 należy wytrzepywać po każdym odkurzaniu, a zmywalne wersje płukać pod bieżącą wodą bez detergentów raz na 30 dni. Zużyty filtr traci przepuszczalność powietrza i wymaga całkowitej wymiany po 3-6 miesiącach, aby zapobiec spadkowi siły ssania turbiny.
Czy czarne dywany lub ciemne płytki blokują pracę robota sprzątającego?
Tak, ciemne powierzchnie pochłaniają wiązkę podczerwieni, przez co czujnik spadku interpretuje czarną plamę jako krawędź schodów lub pustą przestrzeń. Robot cofa się i zgłasza błąd zawieszenia nad uskokiem; rozwiązaniem w bezpiecznych miejscach jest wyznaczenie strefy zakazanej w aplikacji mobilnej.
O ile procent moc ssania w paskalach (Pa) wpływa na skuteczność zbierania piasku z dywanów?
Podczas gdy na panelach wystarcza ciśnienie rzędu 2000 Pa, skuteczne wyciąganie ciężkiego piasku i roztoczy z głębi runa dywanowego wymaga podciśnienia na poziomie minimum 4000-6000 Pa. Dodatkowe dociążenie zapewnia szczotka silikonowa z lamelami, która mechanicznie rozbija zbite włókna tkaniny.
Jak zregenerować i wydłużyć żywotność baterii litowo-jonowej w robocie sprzątającym?
Robot powinien stale stać na podłączonej do sieci stacji dokującej, co pozwala wbudowanemu układowi BMS utrzymać optymalny poziom naładowania ogniw Li-Ion 18650. Unikaj całkowitego rozładowywania akumulatora do zera i nie wystawiaj bazy na bezpośrednie działanie promieni słonecznych oraz temperatur powyżej 35°C.
Ciekawostki o ekspresie do kawy
Ciekawostki o frytkownicy beztłuszczowej
Ciekawostki o szybkowarze
Jak zorganizować lodówkę, by jedzenie się nie psuło? 5 świetnych trików
Co zrobić z resztkami mydła? 5 sprytnych pomysłów na oszczędności
Jak wyczyścić fugi bez szorowania? 10 sprawdzonych domowych sposobów

Jak dać drugie życie starym ręcznikom? 10 genialnych zastosowań
Jak uratować skurczony sweter i zniszczone ubrania? 6 sprawdzonych trików
Ciekawostki o czajnikach elektrycznych
Jak estetycznie ukryć kable w salonie? 10 kreatywnych pomysłów
Jak optycznie powiększyć mały pokój?
Jak wyczyścić i odświeżyć materac do spania? 5 skutecznych rozwiązań
Jak pozbyć się pleśni w doniczkach? 5 bezpiecznych i naturalnych patentów
Ciekawostki o odkurzaczach pionowych
0 Komentarzy